10月27-28日,河南省电力场景具身智能机器人巡检实操研讨会在中原科技城人工智能科技园举行。我院智能科学与技术教研室主任齐雷、计算机科学与技术教研室主任王天顺应邀参加研讨会,认真参与电力场景智能巡检解决方案与案例研讨、智能巡检平台架构与二次开发基础讲解以及建图导航、运动控制、巡检任务配置真机体验等环节。
本次活动旨在贯彻落实《河南省推动“人工智能+”行动计划(2024—2026年)》《河南省具身智能产业发展行动计划(2024—2027年)》有关部署,加快推进具身智能机器人在电力巡检场景融合落地,交流机器人巡检技术实践经验,研讨现场应用痛点与实施路径,打通技术走向生产一线的“最后一公里”。来自全省供电发电企业、电力工程运维单位、机器人科创企业及高校科研院所的100余位运维骨干与技术管理人员参会。研讨会采用“闭门研讨+真机实操”一体化模式。会上解读了河南电力人工智能相关政策与行业发展趋势,对比了足式、轮足机器人技术路线,讲解了机器人硬件原理与感知控制系统,并对国网巡检机器人标准及安全操作规范进行了系统宣贯,为后续真机上手指明边界、立好规矩。
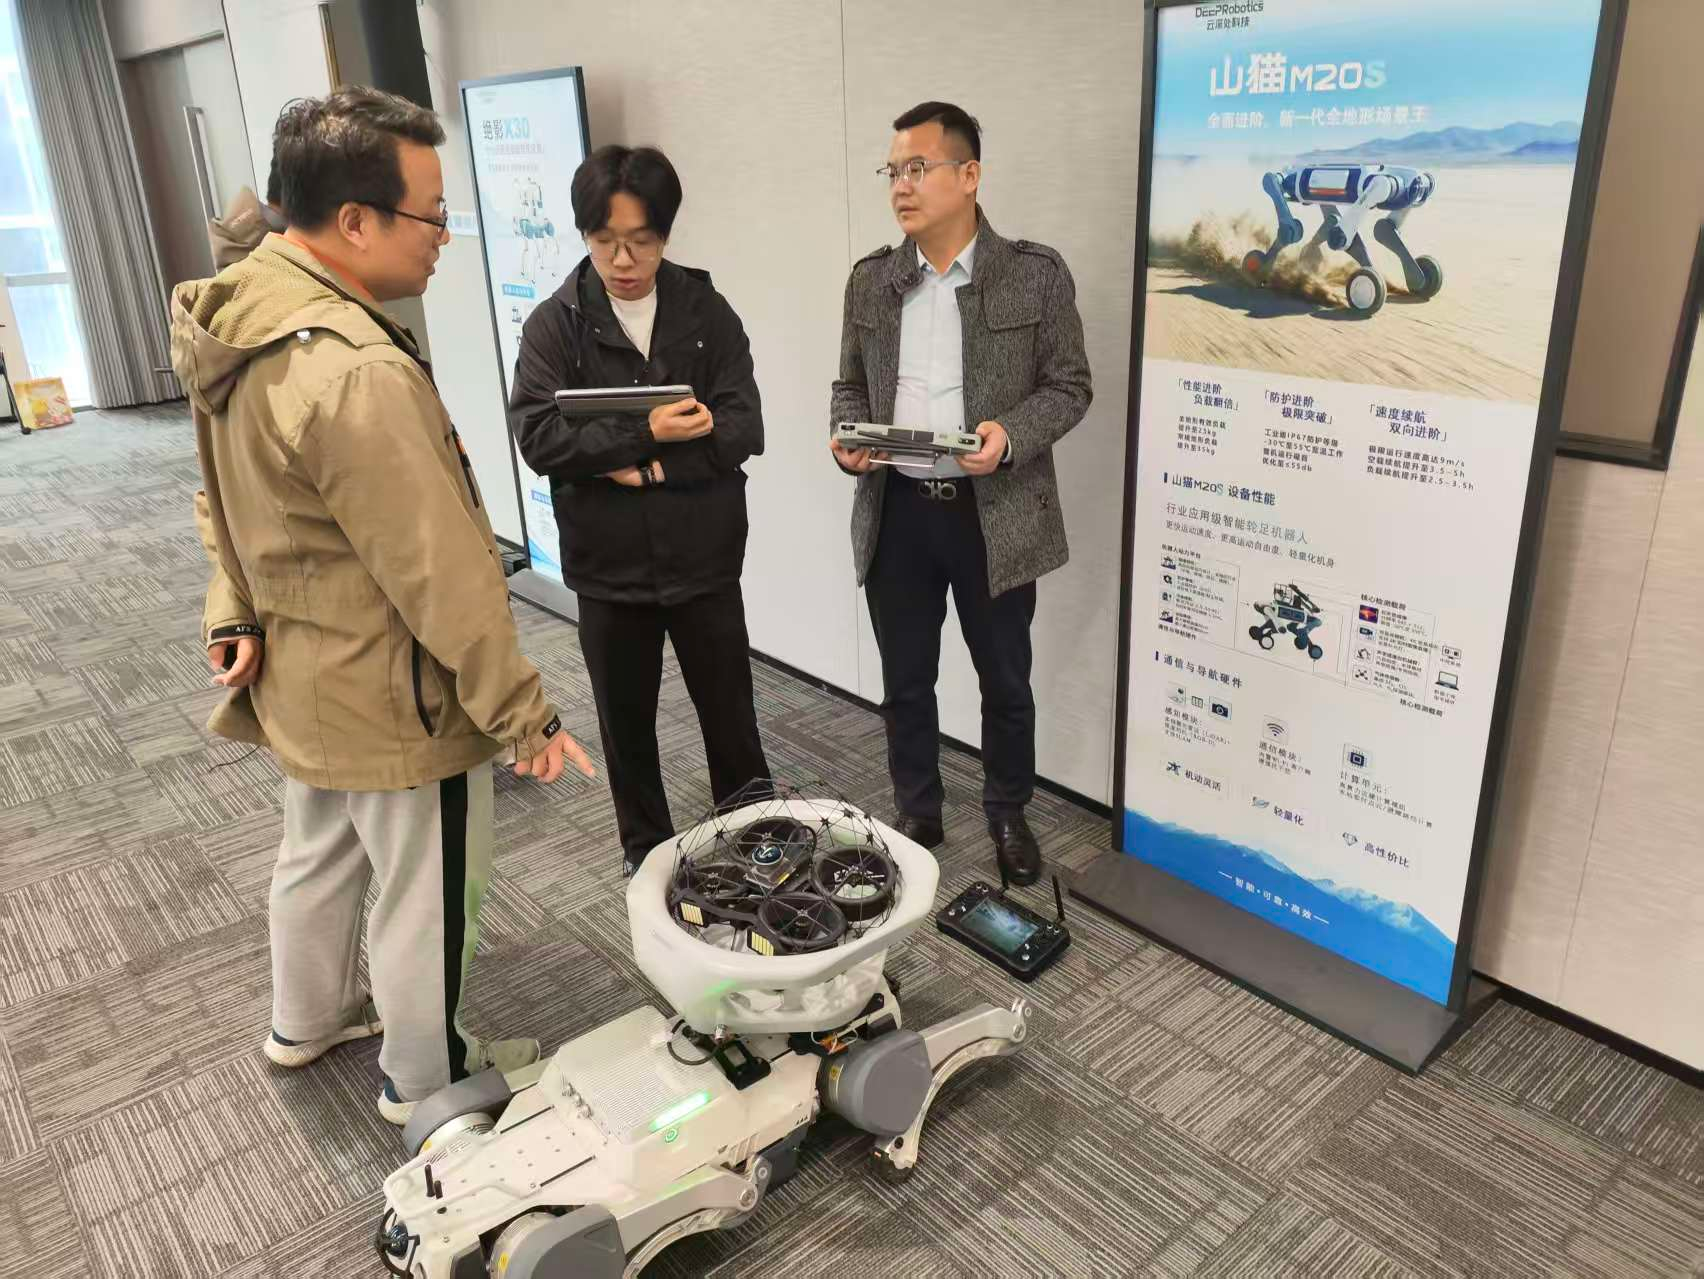
真机体验环节,DR02人形机器人、绝影X30四足机器人、山猫轮足机器人等设备进场,河南驰级智能科技有限公司与云深处科技技术人员联合保障。两位教研室主任结合智能科学与技术、计算机科学与技术两个专业的建设需要,重点关注并体验了机器人在环境建图、自主导航与运动控制等环节的技术实现,以及智能巡检平台二次开发接口在教学与实训项目中的转化空间。 此次研讨会把课堂搬到设备现场,使我院教师对具身智能技术在工业场景中的落地路径有了更为直观的认识。下一步,我院将把此次研讨的收获融入专业的人才培养方案和课程建设,加强机器人感知与控制、智能算法等方向的教学与实践资源建设,深化与行业协会、科研院所和企业的交流合作,不断提升应用型人才培养与产业需求的契合度。
